재활로봇특허, 발의 압력을 읽어 경사를 바꾸는 재활 시스템 특허등록 사례
- #재활로봇특허스쿼트 재활운동 압력패턴 기반 능동 경사조절부를 포함하는 슬라이딩 재활로봇 시스템
- #특허등록10-2990247
- #소요기간특허출원 후 등록까지 25개월
사례 미리보기
재활로봇특허, 발바닥 압력을 읽어 등받이 경사를 스스로 바꾸는 슬라이딩 재활로봇 시스템이 특허등록됐습니다. 특허법인 테헤란이 진행한 출원 건의 등록 정보와, 재활로봇특허를 준비할 때 자주 나오는 질문을 함께 정리했습니다.
등록 개요
- 발명의 명칭
- 스쿼트 재활운동 압력패턴 기반 능동 경사조절부를 포함하는 슬라이딩 재활로봇 시스템
- 출원번호(일자)
- 10-2024-0072926 (2024.06.04)
- 등록번호(일자)
- 10-2990247 (2026.07.08)
2024.06.04
특허 출원
10-2024-0072926
2026.07.08
특허 등록
10-2990247
사례 소개
재활로봇특허는 힘을 대신 내주는 장치보다, 사람이 낸 힘을 읽어 조건을 바꾸는 장치 쪽이 자리를 잡기 쉽습니다. 읽는 지점이 곧 발명의 자리이기 때문이죠.
등지지부와 경사조절
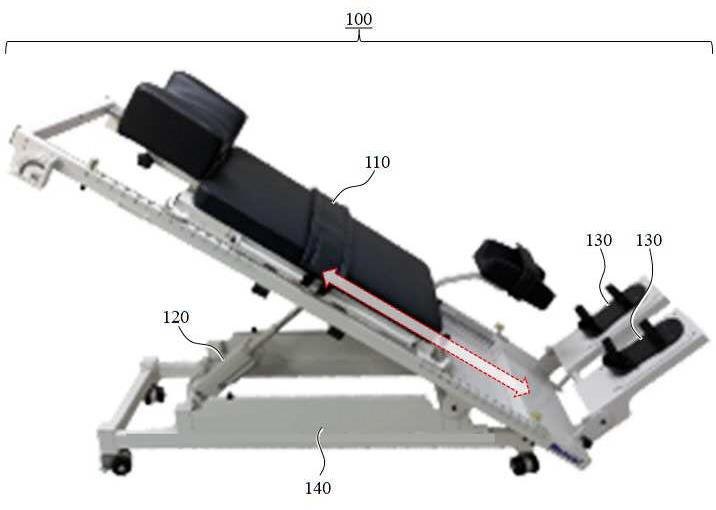
이번 사례는 스쿼트 재활운동 압력패턴 기반 능동 경사조절부를 포함하는 슬라이딩 재활로봇 시스템입니다. 환자의 등을 받치는 등지지부가 바닥과 각을 이루는 경사면을 만들고, 몸통에 묶여 스쿼트 동작에 따라 위아래로 미끄러지는데요. 그 아래에 붙은 운동강도 조절부가 제어 신호를 받아 경사면의 각도를 바꿉니다. 각도가 곧 운동의 무게가 되죠.
매트 센서가 읽는 압력
셋째는 발판형 매트 센서부입니다. 발의 여러 지점에서 눌리는 압력을 실시간으로 읽어 제어부로 보내고요. 한쪽에만 힘이 쏠리면 그 값이 그대로 드러나니, 자세가 흐트러진 채로 무게만 올라가는 일을 막습니다. 청구항은 네 부의 장착 위치와 신호 흐름으로 세웠습니다.
본 재활로봇특허 건은 특허출원에서 등록까지 약 25개월이 걸린 건입니다.
자주 묻는 질문
Q1.여러 기관이 함께 출원하면 권리는 어떻게 되나요?
이름을 올린 모두가 공유합니다. 실시나 이전에는 다른 공유자의 동의가 필요합니다. 시작할 때 지분과 실시 조건을 문서로 정해 두는 편이 좋습니다.
Q2.대학 산학협력단과 같이 내면 무엇이 달라지나요?
관납료 감면이나 지원 사업 연계 같은 이점이 있습니다. 대신 성과 관리 규정을 함께 따릅니다. 사업화 계획을 미리 맞춰 두어야 합니다.
Q3.의료기기로 팔려면 특허만으로 되나요?
특허와 인허가는 별개의 절차입니다. 등급에 따라 허가나 신고가 필요합니다. 임상 자료 준비 일정을 함께 잡습니다.
Next Step
이제, 아이디어를
권리로 만들 시간입니다.
모든 상담은 변리사가 직접 진행합니다.
연락처만 남겨 주시면 담당 변리사가 직접 연락드립니다.
모든 상담은 변리사가 직접 진행합니다.