움직임감지특허, 여러 각도의 화면을 겹쳐 자리를 잡은 특허등록 사례
- #움직임감지특허3D 환경의 디지털 공간기술을 이용한 로봇 움직임 감지 장치 및 방법
- #특허등록10-2792859
- #소요기간특허출원 후 등록까지 7개월
사례 미리보기
움직임감지특허, 서로 다른 자리에서 찍은 로봇 영상을 카메라 위치와 함께 놓고 그 사이의 관계로 둘레 공간을 입체로 셈해, 그 안에서 로봇의 자리와 움직임을 잡아내는 방법이 특허등록됐습니다. 특허법인 테헤란이 진행한 출원 건의 등록 정보와, 움직임감지특허를 준비할 때 자주 나오는 질문을 함께 정리했습니다.
등록 개요
- 발명의 명칭
- 3D 환경의 디지털 공간기술을 이용한 로봇 움직임 감지 장치 및 방법
- 출원번호(일자)
- 10-2024-0116445 (2024.08.29)
- 등록번호(일자)
- 10-2792859 (2025.04.03)
2024.08.29
특허 출원
10-2024-0116445
2025.04.03
특허 등록
10-2792859
사례 소개
움직임감지특허는 카메라를 좋게 한 것이 아니라 찍은 자리들의 관계를 어떻게 쓰는지에서 갈립니다.
한 대로 보면 앞뒤 거리를 모른다
이번 사례는 로봇의 움직임을 잡아내는 방법인데요. 라인에서 로봇이 제대로 도는지 보려면 자리를 알아야 합니다. 카메라 한 대로 찍으면 평면 그림만 남죠. 앞뒤 거리가 빠지니 어느 자리에 있는지가 흐릿합니다. 거리를 재는 별도 장비를 달면 값이 오르고요. 라인마다 그것을 깔기는 어렵습니다. 카메라를 좋은 것으로 바꿔도 이 대목은 그대로 남습니다.
찍은 자리들의 관계로 공간을 세운다
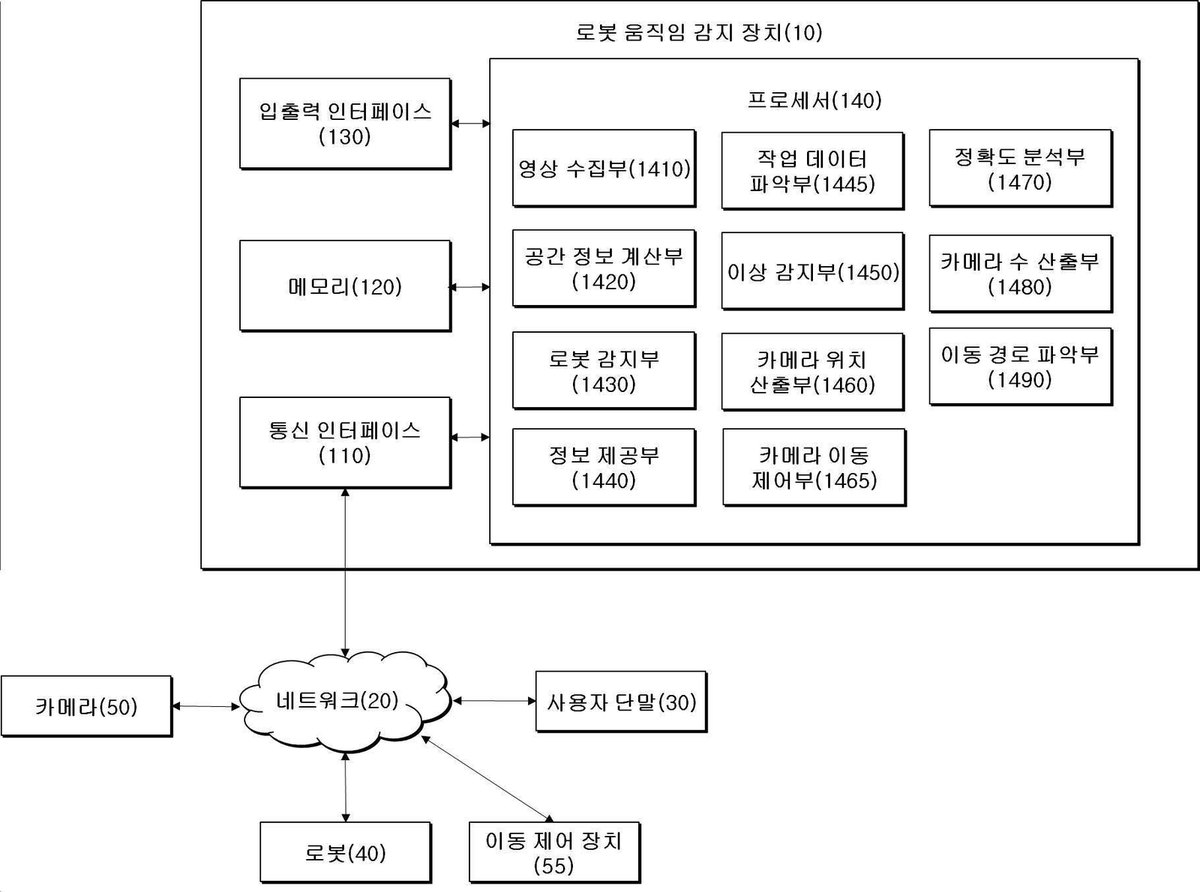
이 건은 카메라 여러 대를 씁니다. 서로 다른 자리에서 찍은 로봇 촬영 영상을 모으죠. 그와 함께 각 카메라 위치 정보를 두고요. 그 위치와 영상들 사이의 기하학적 관계를 근거로, 로봇을 가운데 두고 정해진 범위의 3D 공간 정보를 셈합니다. 같은 것을 다른 각도에서 본 차이가 곧 거리가 되는 셈이죠. 그렇게 세운 디지털 공간 안에서 로봇의 자리와 움직임을 잡아내고, 그 정보를 내놓습니다. 별도의 거리 측정 장비 없이 카메라만으로 서는 자리고요. 청구항은 프로세서와 메모리를 갖춘 장치를 앞에 두고 네 단계를 적었습니다.
본 움직임감지특허 건은 특허출원에서 등록까지 약 7개월이 걸렸습니다.
자주 묻는 질문
Q1.같은 회사의 다른 로봇 출원과는 어떻게 갈리나요?
이 건은 여러 카메라의 관계로 공간을 세우는 결입니다. 다른 건은 카메라 한 대로 입체를 뽑거나 가상에서 고르는 결이죠. 겨누는 자리가 다르면 나눠 냅니다.
Q2.여러 건을 나눠 내면 서로 걸리지 않나요?
같은 출원인의 앞선 출원은 심사에서 함께 검토됩니다. 그래서 다른 부분을 또렷이 적어 두죠. 어디가 다른지를 스스로 짚어 두는 것입니다.
Q3.라인마다 카메라 수가 다른데 그대로 쓸 수 있나요?
청구항이 적어도 하나로 적혀 있으면 수가 달라도 범위 안입니다. 넓게 잡아 두는 방식이죠. 다만 그만큼 심사에서 다투는 자리도 늘어납니다.
Next Step
이제, 아이디어를
권리로 만들 시간입니다.
모든 상담은 변리사가 직접 진행합니다.
연락처만 남겨 주시면 담당 변리사가 직접 연락드립니다.
모든 상담은 변리사가 직접 진행합니다.