환경로봇특허, 돌아다니며 잰 값을 한 그림으로 만든 특허등록 사례
- #환경로봇특허환경 모니터링을 위한 모바일 로봇 제어 시스템 및 그 구동방법
- #특허등록10-2862052
- #소요기간특허출원 후 등록까지 34개월
사례 미리보기
환경로봇특허, 로봇이 돌아다니며 잰 물질 감지 신호를 정해진 자리나 주기마다 보내고, 서버가 그것으로 공간 안의 밀도와 퍼진 모양을 내는 모니터링 시스템이 특허등록됐습니다. 특허법인 테헤란이 진행한 출원 건의 등록 정보와, 환경로봇특허를 준비할 때 자주 나오는 질문을 함께 정리했습니다.
등록 개요
- 발명의 명칭
- 환경 모니터링을 위한 모바일 로봇 제어 시스템 및 그 구동방법
- 출원번호(일자)
- 10-2022-0135889 (2022.10.20)
- 등록번호(일자)
- 10-2862052 (2025.09.16)
2022.10.20
특허 출원
10-2022-0135889
2025.09.16
특허 등록
10-2862052
사례 소개
환경로봇특허는 센서를 좋게 만드는 쪽이 아니라 여러 자리에서 잰 값을 하나의 그림으로 만드는 데서 자리를 찾습니다.
그 자리의 값만 나온다
이번 사례는 환경 모니터링을 위한 모바일 로봇 제어 시스템 및 그 구동방법인데요. 공기 중의 물질을 재는 센서는 한자리에 고정해 둡니다. 그러면 그 자리의 값만 나오죠. 넓은 공간에서는 자리마다 다르고요. 여러 대를 놓으면 되지만 그 수만큼 값이 듭니다. 촘촘히 놓을수록 비싸지는 자리죠.
한 대가 돌며 지도를 그린다
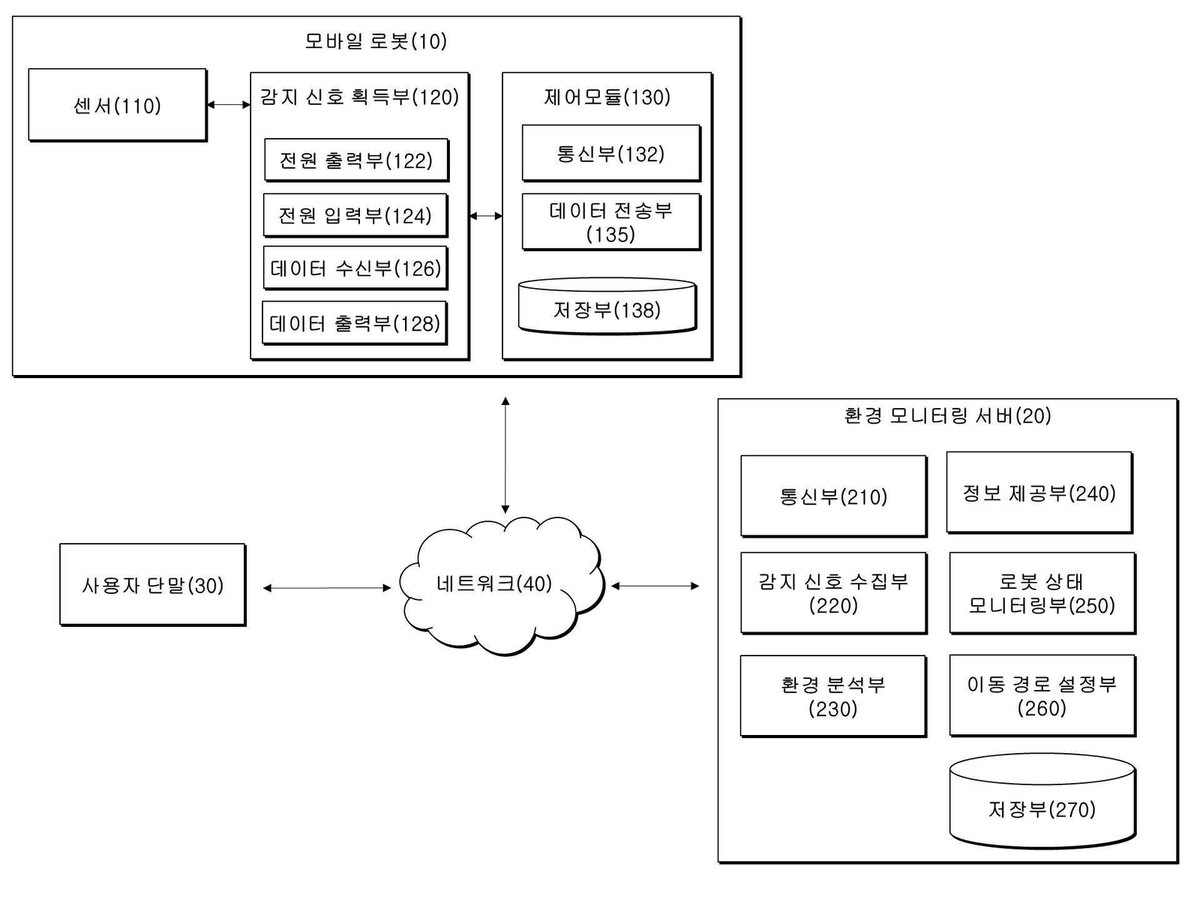
구성은 로봇과 서버로 나뉩니다. 로봇이 돌아다니며 감지 신호 획득부로 값을 받습니다. 어느 자리에서 얼마가 나왔는지가 함께 남고요. 환경 분석부가 그 값들을 모아 밀도 및 분포도를 냅니다. 점으로 흩어진 값이 하나의 지도가 되는 셈이죠. 어느 쪽에서 나오는지, 어느 쪽으로 퍼지는지가 그림으로 드러납니다. 센서 한 대가 여러 대 몫을 하고, 고정된 것으로는 알 수 없던 흐름까지 잡히고요. 청구항은 그 흐름을 함께 적었습니다.
본 환경로봇특허 건은 특허출원에서 등록까지 약 34개월이 걸린 건입니다.
자주 묻는 질문
Q1.퍼진 모양을 내는 점이 왜 중요한가요?
한 점의 값으로는 어디가 짙은지 알 수 없습니다. 분포가 나오면 근원도 짚입니다. 그 분석이 곧 청구항입니다.
Q2.보내는 조건을 둘로 두는 이유는요?
자리로 보내면 같은 지점끼리 견줍니다. 주기로 보내면 지나온 길이 촘촘해집니다. 그 조건도 구성이 됩니다.
Q3.한 대가 돌아다니면 무엇이 좋은가요?
여러 대를 놓지 않아도 됩니다. 그만큼 값이 줄어듭니다. 그 점을 명세서에 적습니다.
Next Step
이제, 아이디어를
권리로 만들 시간입니다.
모든 상담은 변리사가 직접 진행합니다.
연락처만 남겨 주시면 담당 변리사가 직접 연락드립니다.
모든 상담은 변리사가 직접 진행합니다.